P30挑战泰山!双形态迎战千级石阶
新闻中心
11月2日,首届CMG世界机器人登泰山大赛在山东泰安开赛。赛事以“登高望远、智竞泰山”为主题,将泰山登山步道化为天然赛场,让机器人直面原生石阶、急弯陡坡、起伏交错的非结构化山地环境,在岱宗古道上完成一场硬核的具身智能实景考验。
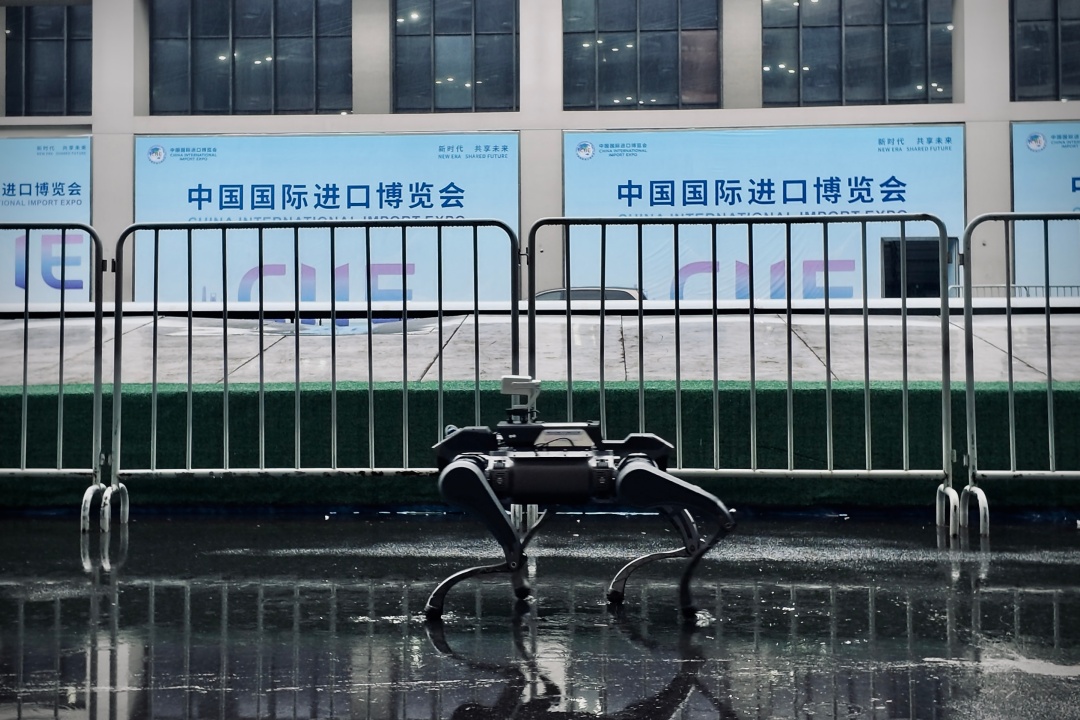
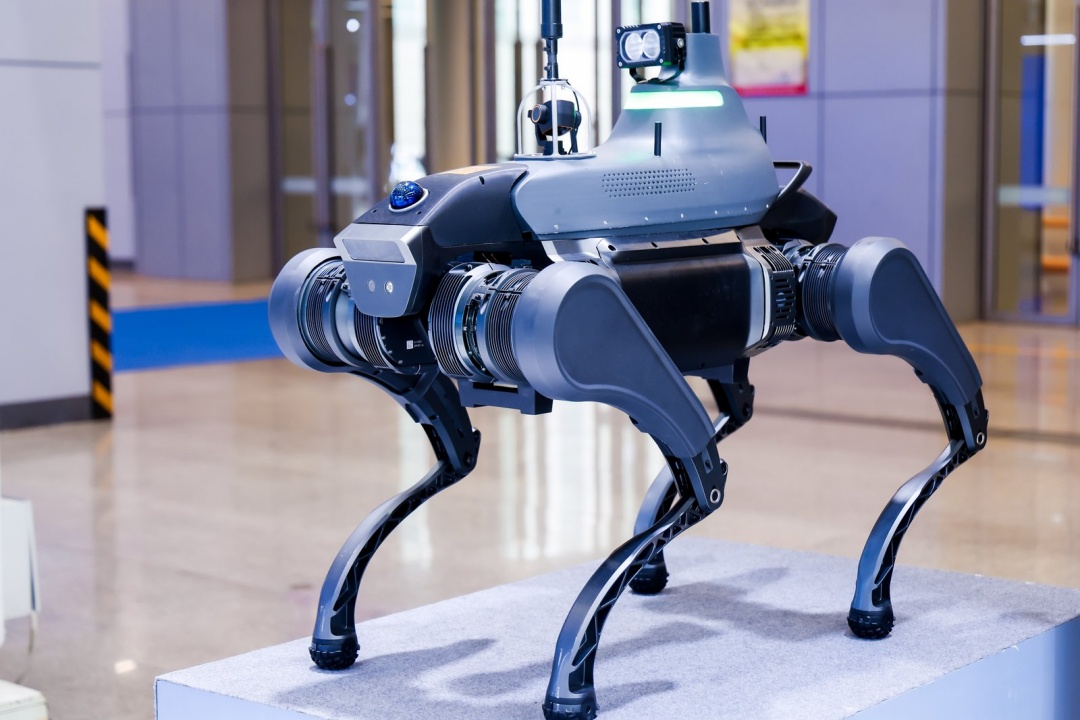
潜行未来全域漫游者 P30,以点足、轮足双形态分别出战足式机器人竞速赛、负重赛两大赛道,踏阶而上,向泰山发起挑战。
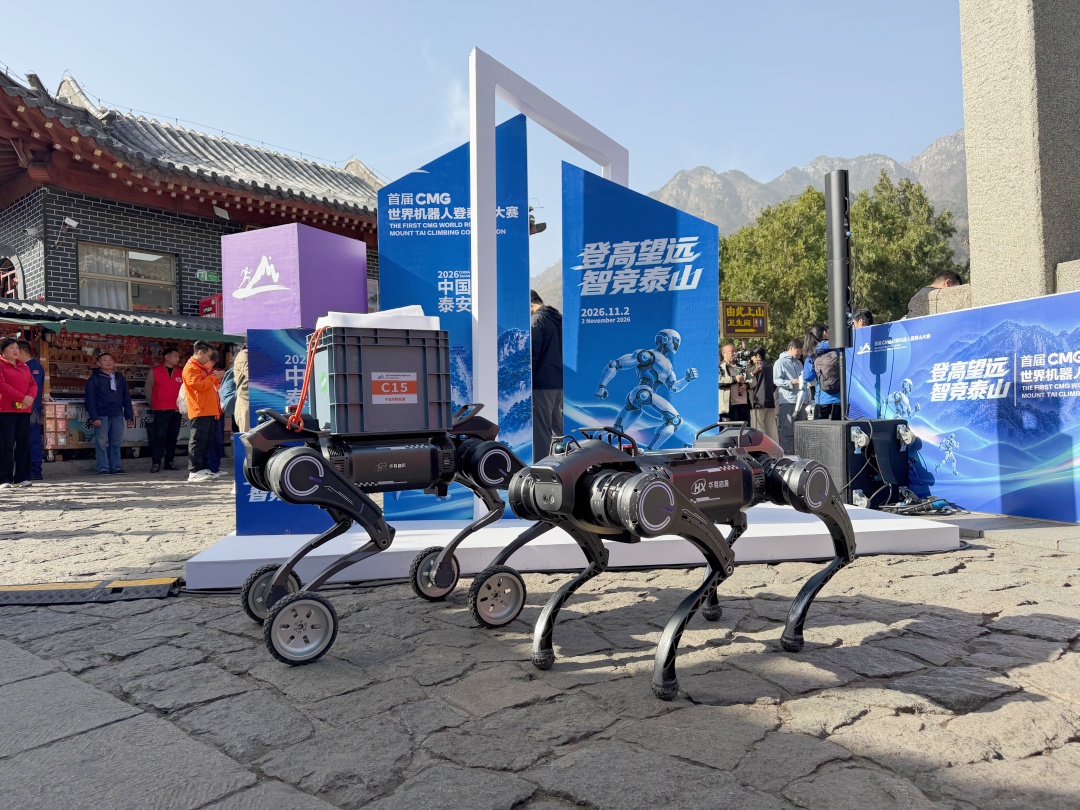
01 岱宗古道为考场,直面山地极限考验
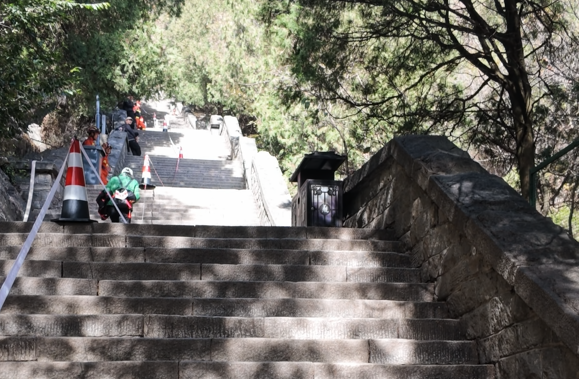
足式机器人赛道选取泰山红门至中天门传统登山盘道,赛道全长约3.9公里,包含3100余级台阶,累计高差约600米。
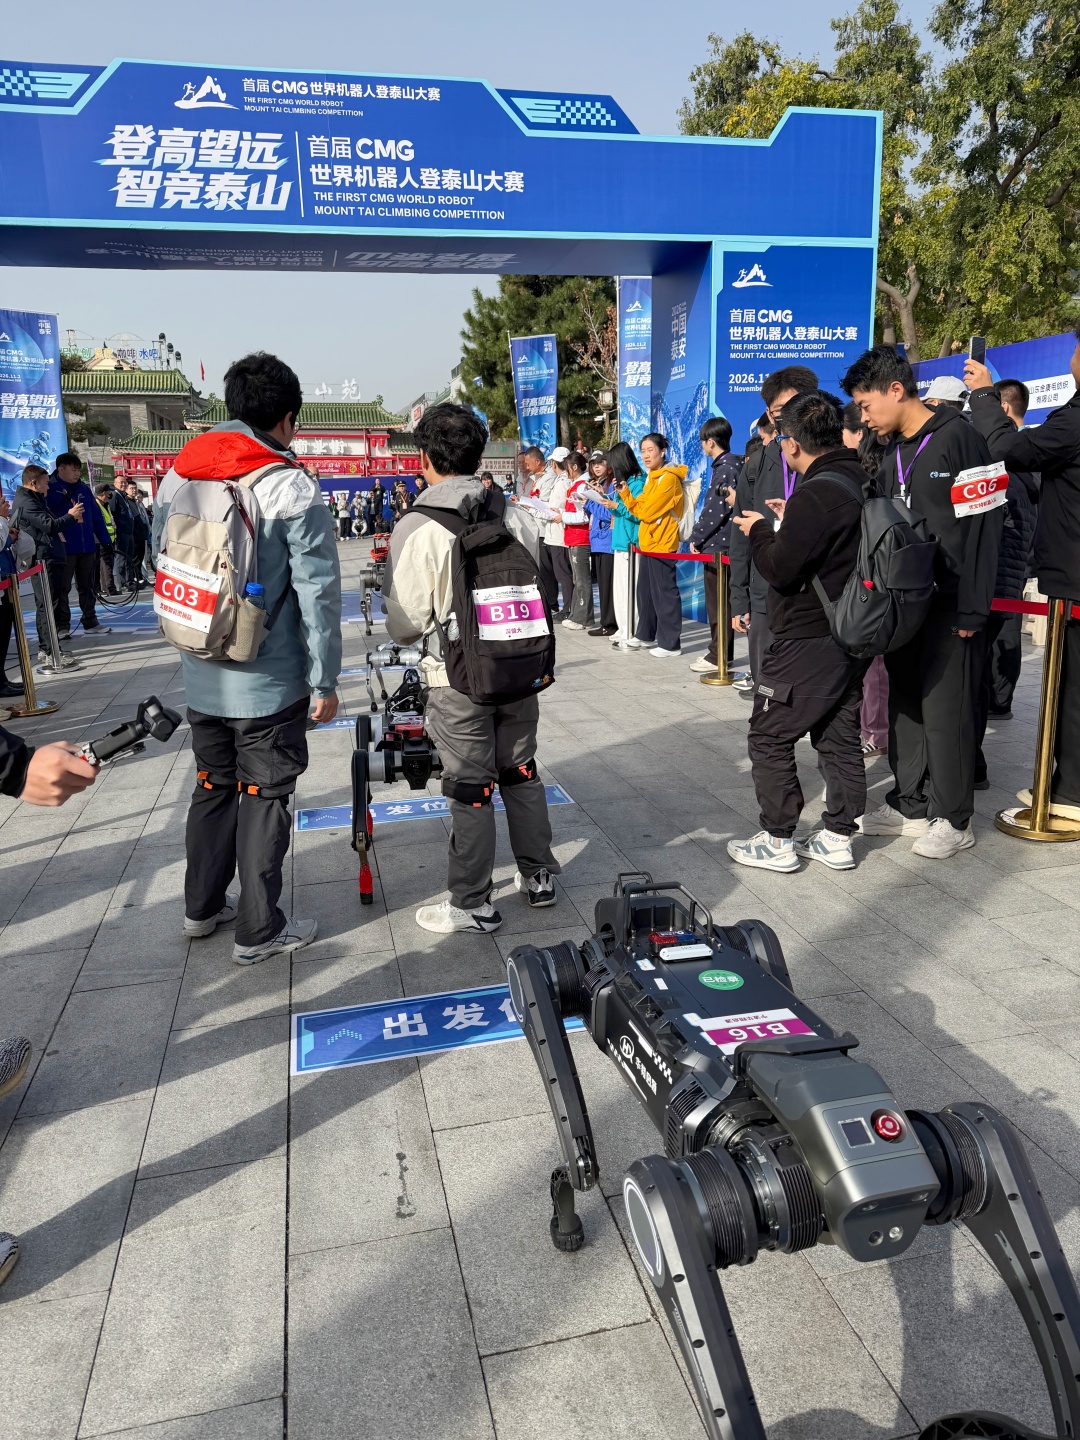
P30 点足|竞速赛道
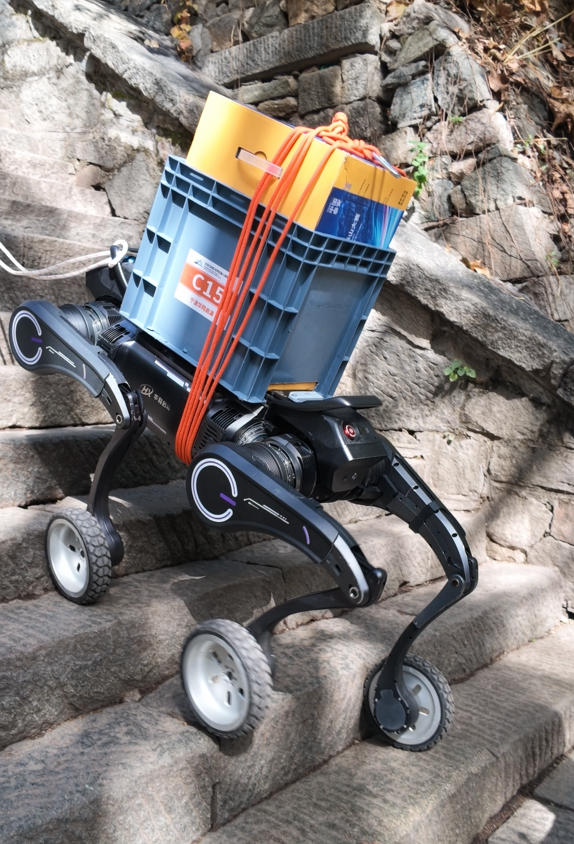
P30 轮足|负重赛道
03 从泰山石阶,走向工业真实作业场景
泰山古道的极限考验,正是行业机器人落地复杂场景的前置试炼。山地通行、负载作业能力,不只是赛场竞技指标,也是电力巡检、矿山勘察、应急救援、山区设施运维等场景的核心需求。
赛场只是一次挑战,真实世界才是更长远的考场。潜行未来将持续打磨 P30 的运动控制、环境适应与系统可靠性,推动四足机器人在各类复杂工况场景下应用。
潜行未来全域漫游者 P30,以点足、轮足双形态分别出战足式机器人竞速赛、负重赛两大赛道,踏阶而上,向泰山发起挑战。
01 岱宗古道为考场,直面山地极限考验
足式机器人赛道选取泰山红门至中天门传统登山盘道,赛道全长约3.9公里,包含3100余级台阶,累计高差约600米。
沿途石阶错落分布,缓坡与陡坡交替,部分路段需要持续爬升。对于四足机器人而言,这不仅考验单次跨越障碍的能力,更考验长距离运动中的步态控制、动力输出与运行稳定性。
P30 点足|竞速赛道
竞速赛道一路向上,连续石阶、坡度突变、弯道密集,对机器人攀爬速度、步态流畅度、地形感知能力提出严苛要求。 P30 搭载高性能关节模组,峰值扭矩最高达450N・m,支持 30cm 台阶跨越与 30°坡道行进。依托成熟的四足运动控制算法,可实时适配石阶落差,动态调整步态,在起伏多变的泰山盘道上稳步连续攀爬,顺利抵达中天门终点。
P30 轮足|负重赛道
负重赛以泰山挑山工的运输场景为原型,考核机器人在负载情况下的山地运输稳定性,机器人需要承载物资、途经多个任务点位完成转运。 区别于竞速赛的轻载冲刺,负重赛道更看重负载下的动力储备、姿态控制与续航能力。P30 轮足形态额定负载40kg,极限负载150kg,空载续航可达6h,额定负载续航4h,在带载爬升石阶时保持机身稳定,圆满完成挑山工场景的负重转运任务。
03 从泰山石阶,走向工业真实作业场景
泰山古道的极限考验,正是行业机器人落地复杂场景的前置试炼。山地通行、负载作业能力,不只是赛场竞技指标,也是电力巡检、矿山勘察、应急救援、山区设施运维等场景的核心需求。
赛场只是一次挑战,真实世界才是更长远的考场。潜行未来将持续打磨 P30 的运动控制、环境适应与系统可靠性,推动四足机器人在各类复杂工况场景下应用。